IEEE Robotics and Automation Letters, 2 (1), 2016
Real-time holographic tracking and control of microrobots
Ayoung Hong, Burak Zeydan, Samuel Charreyron, Olgac Ergeneman, Salvador Pane, M. Fatih Toy, Andrew J. Petruska, Bradley J. Nelson
Atıf
@article{hong2016real,
  title={Real-time holographic tracking and control of microrobots},
  author={Hong, Ayoung and Zeydan, Burak and Charreyron, Samuel and Ergeneman, Olga{\c{c}} and Pane, Salvador and Toy, M Fatih and Petruska, Andrew J and Nelson, Bradley J},
  journal={IEEE Robotics and Automation Letters},
  volume={2},
  number={1},
  pages={143--148},
  year={2016},
  publisher={IEEE}
}Özet
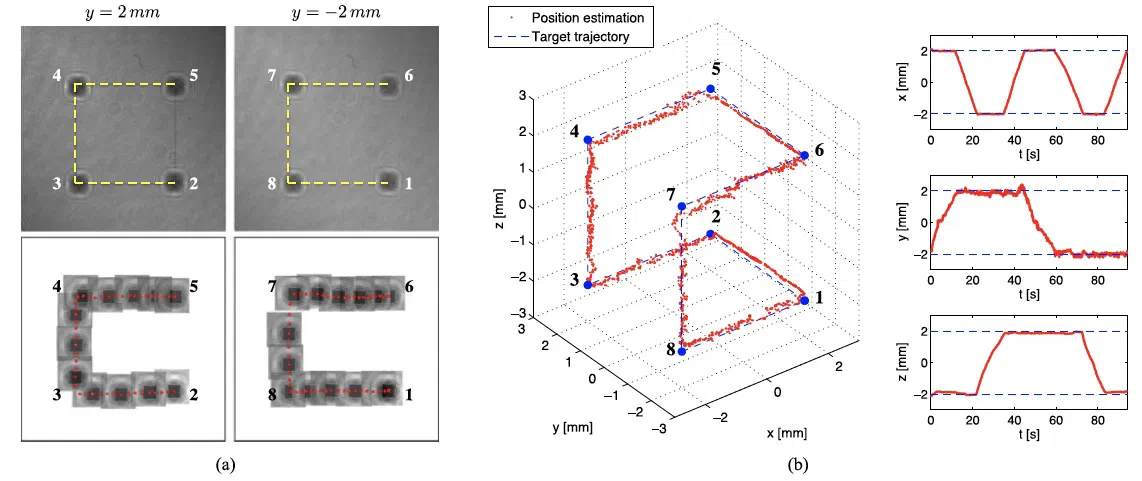
Bir elektromanyetik manipülasyon sistemiyle gerçek zamanlı olarak yönlendirilen manyetik bir mikrorobotun üç boyutlu konumunu izlemek için dijital holografi kullanılmıştır. Sunulan yöntem hologramları 40 Hz hızında işleyebilmekte; görüntüleme düzleminde ve derinlikte sırasıyla ± 23 ve ± 180 μm konum doğruluğu sağlamaktadır. Yöntem büyütme gerektirmediğinden, mikrorobotlar geleneksel optik yöntemlere göre çok daha büyük çalışma hacimlerinde izlenebilmektedir. İzleme yönteminin performansı, manyetik bir boncuğun kübik bir yörünge boyunca görsel servo kontrolüyle gösterilmiştir.